Роботу недостаточно увидеть, как человек открывает дверь
Для языковой модели человеческий опыт часто представлен текстом: инструкцией, описанием, диалогом или примером решения задачи. У физического робота всё сложнее. Ему нужно не просто «знать», что чашку берут рукой, а понимать, где именно расположить пальцы, с какой силой сжать предмет, как сохранить равновесие и что делать, если чашка стоит не там, где ожидалось.
Видео из интернета даёт лишь часть этой информации. На записи можно увидеть результат действия, но не всегда — силу давления, точную траекторию кисти, контакт с поверхностью, микропаузу перед движением или причину, по которой человек изменил хват. Для робота такие детали могут быть разницей между успешной операцией и разбитой посудой.
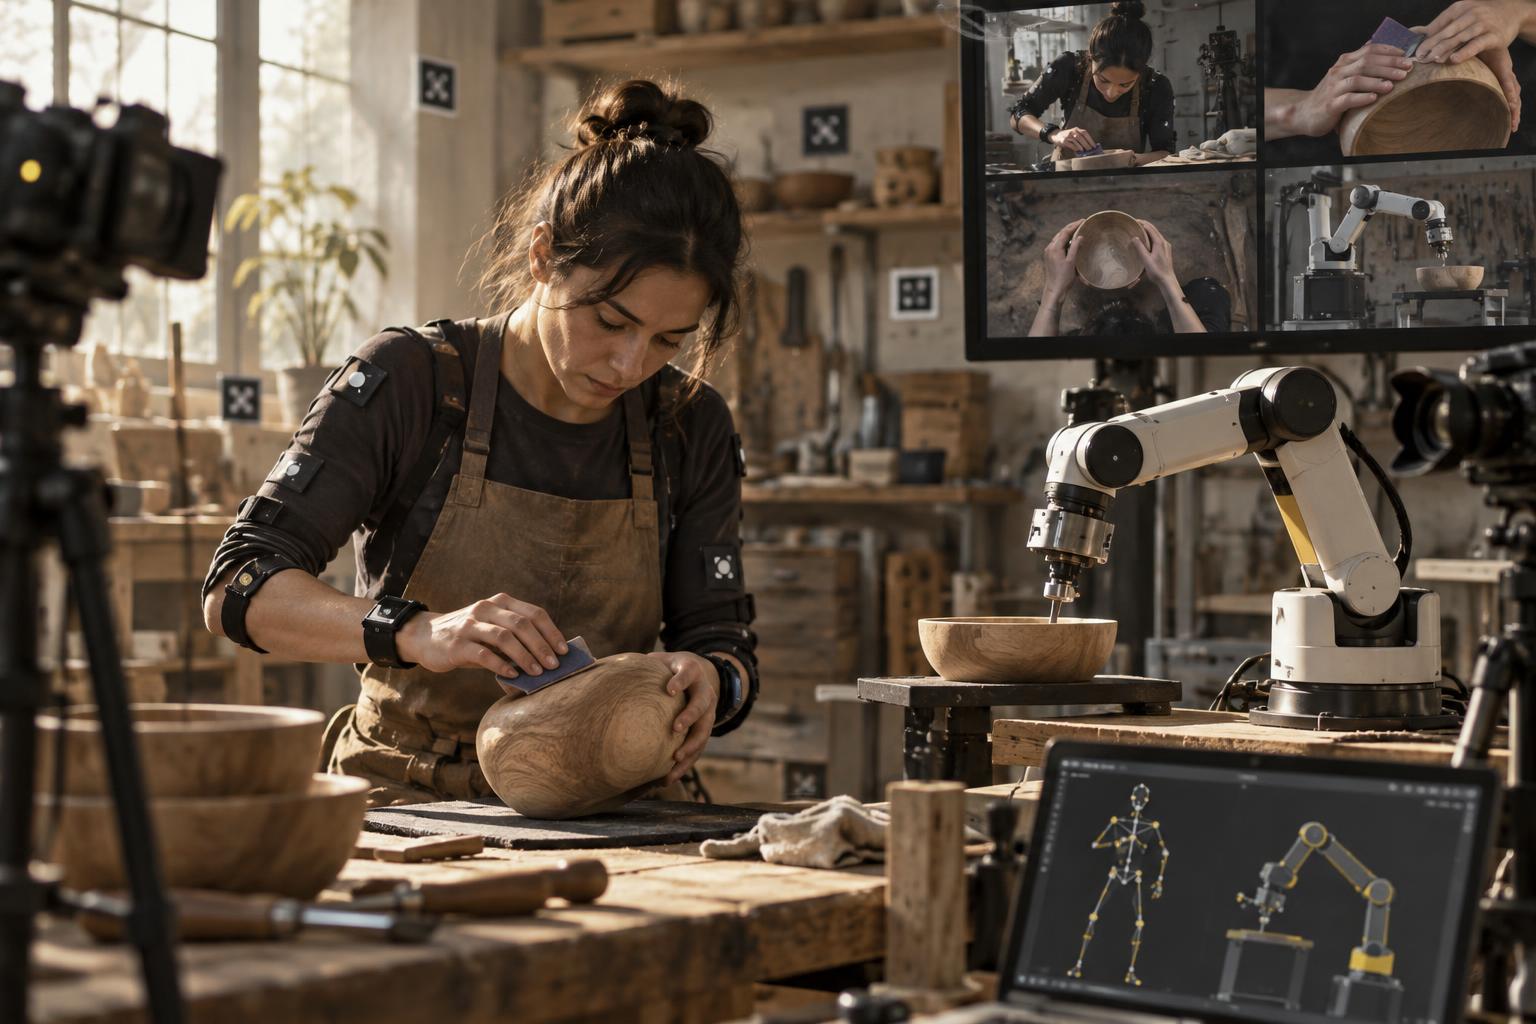
Поэтому в робототехнике появляется спрос на другой тип данных: синхронизированные записи видео, движений тела, положения рук, сенсорных показаний и контекста задачи. Это уже не просто коллекция роликов, а материал, который можно использовать для обучения и проверки физических систем.
Что делает Mecka AI
Американский стартап Mecka AI позиционирует себя как инфраструктурную компанию для физического искусственного интеллекта. Она не выпускает собственных роботов, а собирает и структурирует данные о том, как люди выполняют повседневные действия.
В описанном компанией подходе люди выполняют разные задачи — например, готовят кофе, складывают вещи или ремонтируют автомобиль. Их действия записываются с помощью смартфонов, носимых сенсоров и специального оборудования. Затем данные синхронизируются, размечаются и превращаются в материал для обучения роботизированных систем.
7 октября 2026 года Mecka объявила о привлечении 60 млн долларов в раунде Series B. Раунд возглавила Sequoia Capital, среди участников названы NVIDIA, венчурный фонд Microsoft M12, Qualcomm Ventures и Samsung. Сам факт участия компаний из разных сегментов важен для понимания рынка: данные о движениях интересуют не только разработчиков программного обеспечения, но и производителей чипов, электроники и вычислительной инфраструктуры.
В июне 2026 года Mecka также заявила, что достигла годового темпа выручки в 100 млн долларов и рассчитывает к концу года выйти на 300 млн. Эти показатели основаны на заявлениях самой компании. В доступных материалах нет независимого подтверждения в виде аудированной отчётности или полного списка клиентов, поэтому воспринимать их следует как корпоративные оценки, а не как окончательно установленный факт.
Почему не записывать движения прямо на роботе
Один из способов получить качественные данные — управлять роботом дистанционно. Оператор выполняет задачу через специальный интерфейс, а система записывает действия машины: положение суставов, скорость, усилие и результат.
Преимущество такого метода в точности. Данные сразу соответствуют конкретной конструкции робота. Но есть и недостатки: телеоперация требует дорогого оборудования, квалифицированных операторов и времени. Кроме того, набор данных оказывается привязан к определённой модели, конфигурации датчиков и рабочей среде.
Запись человеческих действий потенциально масштабируется проще. Людей можно наблюдать в домах, на складах, в мастерских или коммерческих помещениях, а затем переносить полученную информацию на разные роботизированные системы. Но здесь появляется новая проблема: человеческое тело и робот устроены по-разному.
У человека пять пальцев, гибкая кисть и сложная система поддержания равновесия. У робота могут быть другие сочленения, ограничения по силе и меньшая точность. Поэтому человеческое движение нельзя автоматически превратить в универсальную инструкцию. Его нужно адаптировать, моделировать и проверять в конкретной машине.
Именно это делает рынок данных для робототехники отдельным бизнесом, а не простым складом видеозаписей.
Какие модели бизнеса могут появиться
Ценность будет представлять не абстрактное количество часов видео, а связь данных с конкретной задачей, пространством и требованиями безопасности. Отсюда возникают несколько направлений.
Отраслевые наборы данных
Ресторанным сетям могут понадобиться записи работы с посудой, продуктами и кухонным инвентарём. Склады заинтересованы в действиях с коробками разных размеров, упаковкой и товарами нестандартной формы. Медицинским организациям важнее безопасное перемещение предметов и взаимодействие с людьми.
Такие наборы будут дороже универсальных, поскольку содержат контекст профессии и реальные исключения: скользкие поверхности, тесные проходы, нестандартные объекты и ошибки, которые человеку легко исправить интуитивно.
Тестирование роботов в рабочих пространствах
Компания может продавать не только данные, но и доступ к средам, где роботы выполняют задачи. Это позволяет проверять систему в условиях, близких к эксплуатации: в магазине, на производстве, в отеле или на складе.
Адаптация и дообучение
Даже хорошо обученная модель может плохо работать в новом помещении или с непривычными предметами. Тогда востребованными становятся сбор дополнительных данных на месте, корректировка сценариев и оценка того, насколько робот справляется после обновления.
Главные ограничения — не только технические
Запись человеческих движений почти всегда связана с изображением людей, их домами, рабочими местами или производственными процессами. Значит, возникают вопросы согласия, хранения и удаления данных. Участнику важно понимать, где будут использоваться записи и можно ли отозвать разрешение после того, как информация попала в обучающий набор.
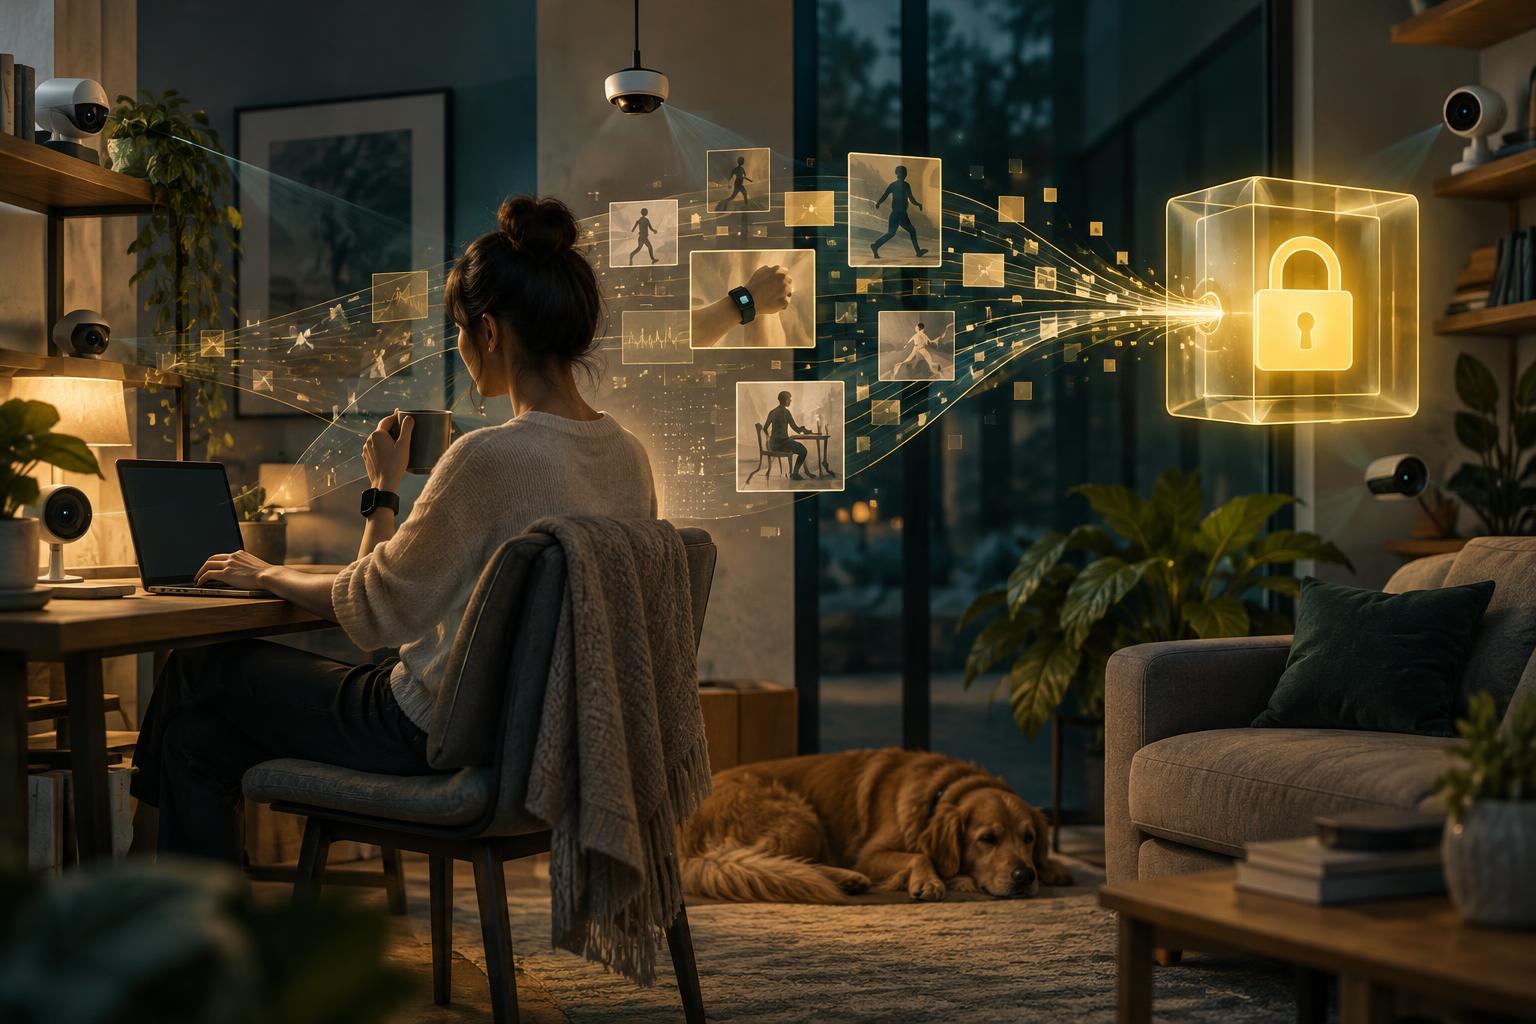
Отдельный вопрос — возможность удалить человека уже из обученной модели. Если данные использовались для настройки системы, простого удаления исходного файла может быть недостаточно.
Есть и коммерческий риск. Стартапы могут громко заявлять о выручке, количестве данных и темпах роста, но эти показатели требуют независимой проверки. В новой категории особенно легко спутать объём собранных записей с их реальной полезностью: тысяча часов видео не гарантирует, что робот научится безопасно выполнять нужную задачу.
Что это значит для предпринимателей
Рынок робототехники постепенно расширяется за пределы производства самих машин. Возможности появляются в сборе специализированных данных, разметке движений, тестировании роботов, моделировании рабочих сред и адаптации систем под конкретные отрасли.
Главным активом здесь становится не просто видео и не отдельный алгоритм, а структурированное описание того, как человек действует в реальном мире: что он видит, к чему прикасается, какое усилие прикладывает и как реагирует на неожиданность.
Роботам действительно нужны чипы, батареи и вычислительная мощность. Но без качественного опыта они остаются системами, которые хорошо демонстрируют отдельные сценарии и плохо справляются с живой, неоднородной средой. Поэтому следующим дефицитным ресурсом робототехники могут стать данные о человеческой работе — при условии, что их будут собирать законно, проверять тщательно и адаптировать к реальным возможностям машин.


